Dropbox

かなり今更ですがBetaflight 4.1から導入されたVTX Tableって面倒ですね。実はしばらくDJI Digital FPV Systemばかり飛ばしていたのでVTX Tableとは無縁でした。DJIのゴーグルのアナログ環境の改善もありTinyWhoopの再設定を始めてVTX Tableに接することになりました。

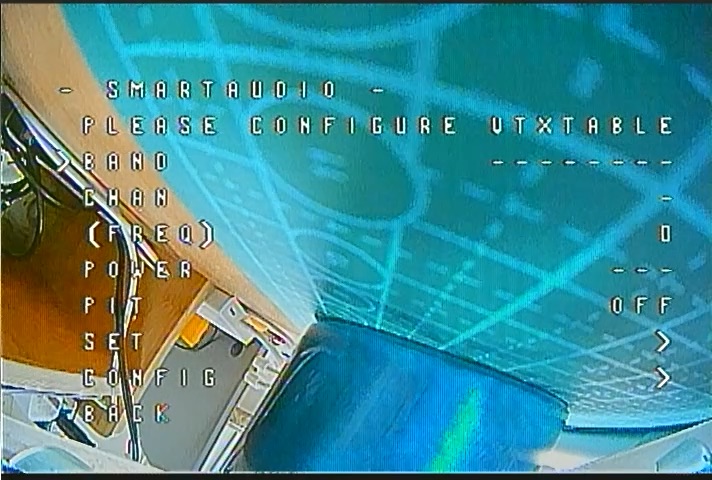
単純にBetaflightを4.1以上に更新して以前の通りの設定をしてもSmartAudioによるVTXのコントロールが全く動きません。OSDメニューを開くと”PLEASE CONFIGURE VTXTABLE”とメッセージが出ています。

Betaflight ConfiguratorのVideo Transmitterのページを設定しないことにはSmartAudioが機能しません。

ややこしいことは抜きにして私の設定例を2つ紹介することにします。

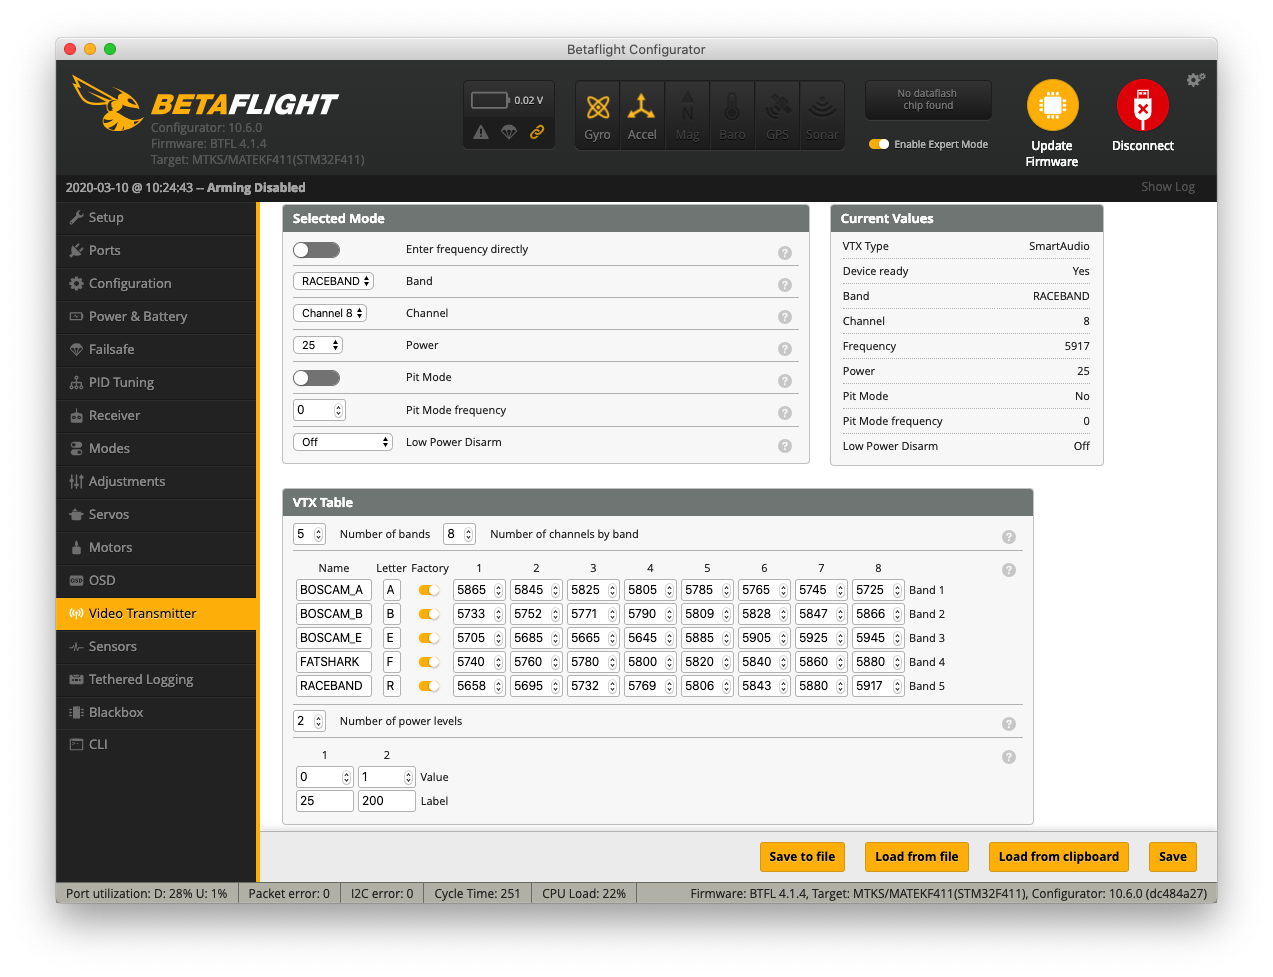
1) BetaFPV A01 25-200mW 5.8G VTX
三角形をしていてBeta85Xのキャノピー内部に固定出来るVTXです。BetaFPVの製品ページのFAQにVTX Tableの設定ガイドへのリンクがあります。

このガイドに10ラインほどのCLIへのコマンドが書かれているので、それをBetaflight ConfiguratorのCLIに投入すれば動くようになります。このコマンドセットは汎用になっているようでA01 VTXには存在しない500mW, 800mWも定義されています。そのままでも問題ない気はしますが、一応VTX Tableの画面で”Number of power levels”を”2″に変更して25mW, 200mWだけにしました。

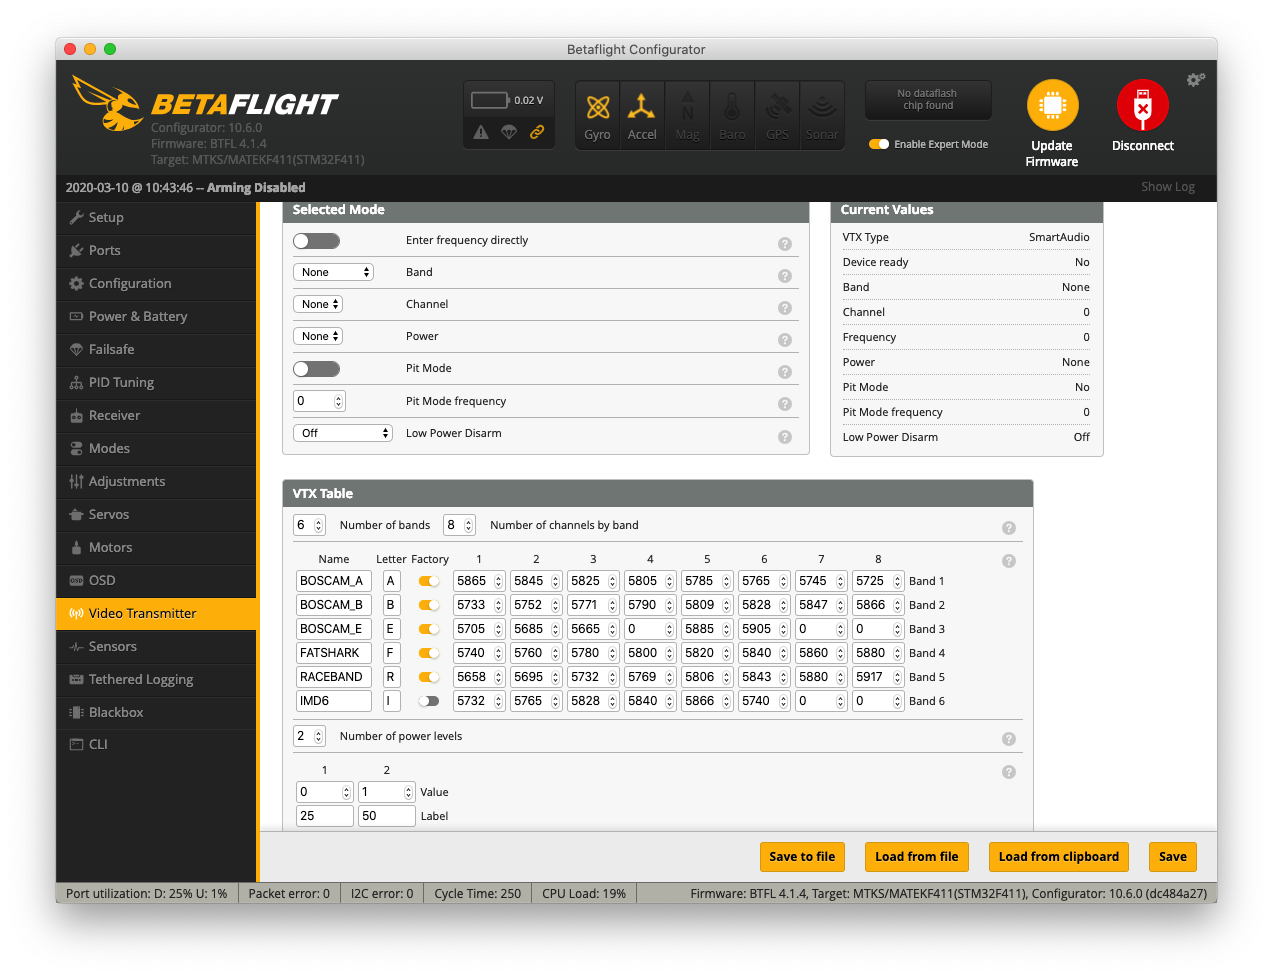
2) TBS UNIFY PRO NANO 5G8
こちらは製品ページに設定例が掲載されていません。そこでBetaflight公式のVTX Tablesのガイドに従います。このページのテーブルにjsonファイルのリンクがありますので適当なものを右クリックでjsonファイルとして保管します。TBS Unify Pro NanoはSmartAudion 2.0であると分かっていましたので”SmartAudio 2.0 (USA)”というのを使用しました。このファイルをBetaflight ConfiguratorのVideo TransmitterのページのLoad from fileボタンで読み込みます。ただし、このVTXの場合25mWと50mWの出力ですのでPower Levelsの部分は調整が必要です。調整後の画面は下の通りです。

まだ設定を行ってから十分に飛ばしこんでいません。もしなにかしら問題がありましたら、お知らせいただけると幸いです。

VTX Tableについての詳しい解説およびSmartAudioのバージョンを調べる方法については以下のビデオが詳しいです。

もともとVTXによって出力レベルの違いがよくわからないというのが問題点であったのに、随分と設定しづらくなったものです。

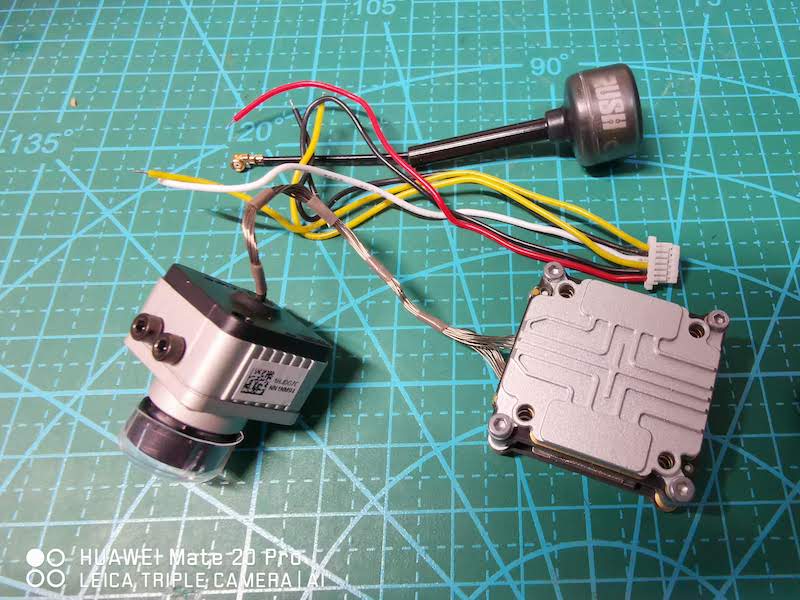
一部で話題になっているCaddx Vistaがやってきました。2020/01/10(金)に販売開始、すぐにオーダーして2020/01/13(月)に受け取りました。このあたりは中国在住が有利に働いています。

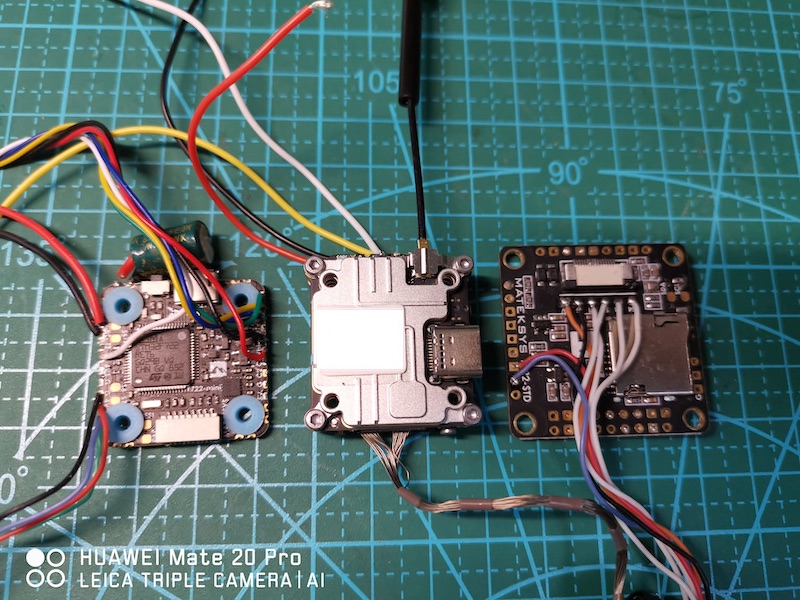
とにかく小さくて軽いので搭載できる機体の幅が広がります。値段は、思っていたよりは少し高いです。DJIのカメラが搭載されているから致し方ないのかもしれません。細かいスペックはメーカーのサイトを見ていただくとして、おもな特徴を列記しておきます。

– 20mmx20mmのネジ穴があるのでフレームに搭載しやすい。大きさも一般的な20mmx20mmのFCと同じです。ただし厚みがありますのでFCとは別に積むことになる場合が多いと思います。
– 29gと軽い(アンテナを含まず)、DJI Air Unitは45.8gなので16.8gも軽いです。3インチ機などでは、この差は大きいです。
– 6S対応。
– Vista側の配線ははんだ付けが必要です。
– 録画機能はありません。それを考えるともう少し安くても良いのではと思う。
– アンテナは一本です。
– カメラはDJIのものと同じようですが、ケーブルが少し短く(7cm)、むき出しの細いワイヤーが不安を感じます。
– Vista側のカメラケーブルが外れやすい。ケーブルを押さえる金具があるが十分な強さがない。一時的にボール紙を挟んでしのいでいます。

[ 設定 ]
取り扱いはDJIのものと全く同じです。VistaをサポートするためにDJI Assistant 2もファームウェアも更新されています。
– DJI Assistant 2 V2.0.2
– Firmware V01.00.03.00
例によってRCもゴーグルも全て同じレベルのファームウェアに更新します。アクティベーションおよびリンクの方法はDJIとまったく同じです。

[ ハック ]
わたしは必要としていませんが、Facebookのユーザーグループで質問が相次ぎましたので実験してみました。細かい手順は書きません。結論を言えばFCCハックもパワーハックもどちらも適用できました。
FCCハックはAir UnitのSDカードにあるファイルを置くことにより実現します。VistaにはSDカードがありませんので、ここが大きな疑問でした。実際にはVistaの電源を入れてUSBケーブルをPCに接続するとドライブが現れます。ここに、ハックのためのファイルを書き込むことが出来ます。(もともとDJIのAIR UNITも同じ方法でSDカードにアクセス出来ます)

[ テスト動画 ]
ゴーグルで見る画像はDJI純正品と全く変わりません。Vistaで録画出来ないのでゴーグルの画質を上げる設定でテスト飛行してみました。公開画像は安全範囲で飛ばしていますが、この遊歩道で少し離れると遅延がひどくなりました。距離は大したことはないですが、Crossfireのqualityも70%くらいに落ちるような状態なので仕方ないかもしれません。

新しい環境での設定ガイドを書きました。以下の内容も残してはおきますが、あたらしく書いた

BLHeli_Mを使用した無料RPMフィルターの設定

を参考にしていただきたいです。


— 内容が古くなっていますので一番上のリンク先を参照願います —

[[ お試しになる時は十分に注意して自己責任でお願いします。私は、これではなく有料版の方ですが色々と弄っていてESC壊しました(T^T) ]]

2020/11/09 さらなる追記です。JazzMavericは現在はBlheli_Mというのに変わったようです。これだと無料でRPMフィルターかつ48/96KHz PWMで使えそうです。

JazzMavericはversion 16.73を使用すべしとBetaflight公式にかかれているので要注意です。

JazzMaveric 16.73以降のどこが悪いのかは飛ばしてみても私にはよく分かりません。また16.73は48K PWMが使えないのが少し残念です。48Kを使うためにJESCをRPMフィルター無しを使う機体や有料のJESCを使用した機体も使用していました。加えて新たに有料版のJESCの20個パックを購入しました。なんとなく有料版がメインになりそうな感じです。一機はJazzMavericも残しておこうと思っています。

Betaflight 4.1から使用できるようになったRPMフィルターは効率良くモーターからのノイズをジャイロデータから除去する有効な手段です。ところがBLHeli_32なら標準機能としてサポートされていますが、古いESCであるBLHeli_Sは標準でのサポートが無く有料ソフトJESCを購入する必要がありました。

それに加えて無料版が登場しました。これでTinyWhoop含めて我が家の全てのブラシレス機に気軽にRPMフィルターが適用出来ます。

以下のYouTubeビデオに詳細な解説がなされています。

ごく簡単に私の設定例も書いておきます。MacBookでの例です。

ファームウェアの導入はハードウェアに合うHEXファイルをダウンロードしてBLHeli Configuratorでフラッシュするだけなので難しくはありません。

[ ESCハードウェアの確認 ]

— 内容が古くなっていますので一番上のリンク先を参照願います —


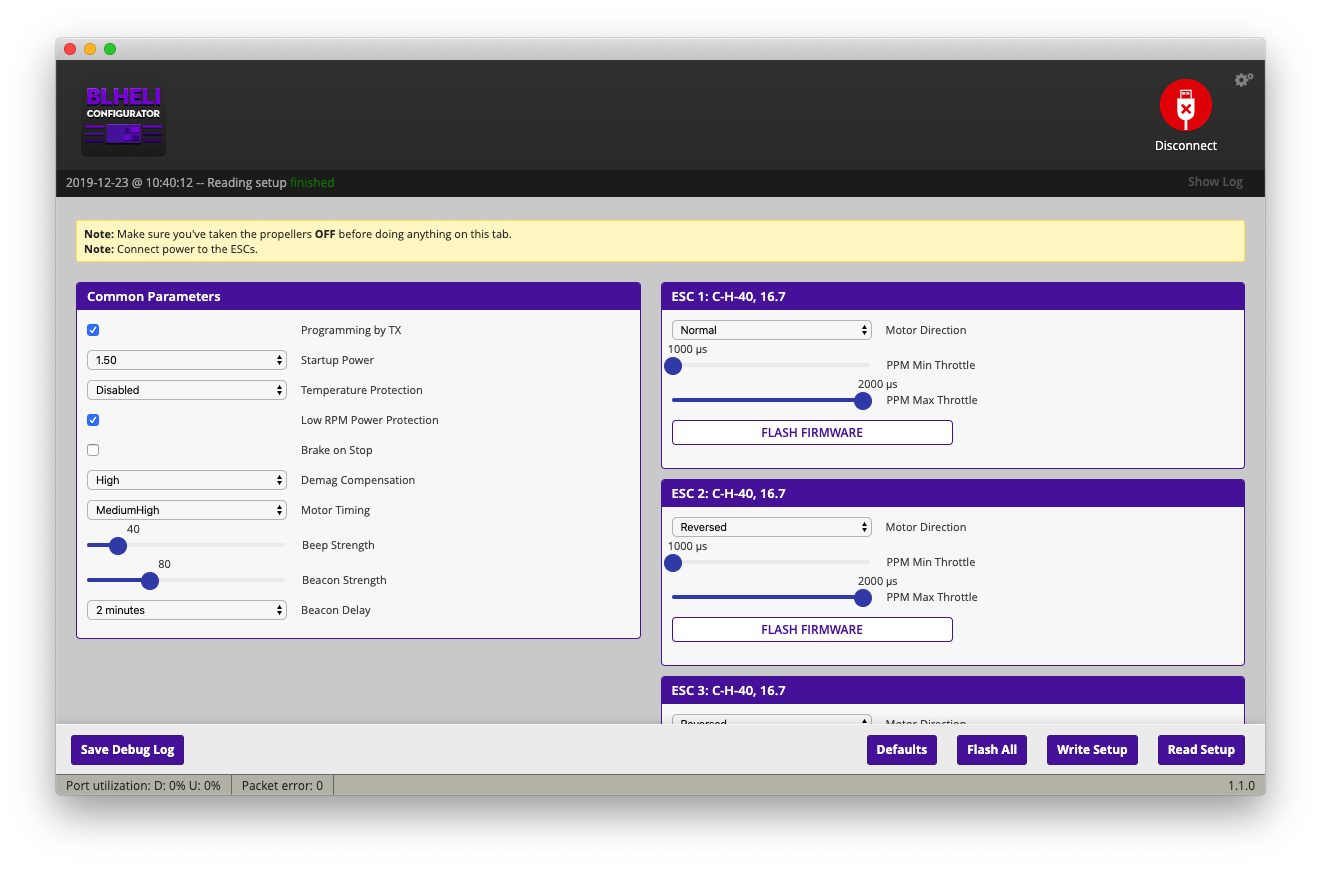
リポをつないだ機体をUSB接続しBLHeli Configuratorを立ち上げRead Setupを行うと上の画面が出ます。各ESCのタイトルラインにハードウェアの種類と現在のファームウェアバージョンが表示されています。この例ですとC-H-40, 16.7です。このC-H-40用のファームウェアをダウンロードします。

[ ファームウェアの入手 ]

— 内容が古くなっていますので一番上のリンク先を参照願います —
https://github.com/JazzMaverick/BLHeli/tree/JazzMaverick-patch-1/BLHeli_S%20SiLabs

– 上のページにはバージョン毎のフォルダーが表示されています。私が試した時は”Hex files 16.74″が最新でした。
=> 追記) いま確認したら”16.76 48k”というのが出来ています。PWMが48KHzで稼働するもののようです。48KHzのメリットはきめ細かなコントロールですが、それに加えて小型機の飛行時間が伸びるという話しもあります。
=> さらに追記) 16.73を使うべしとの公式情報に従うと48kは諦めないといけないようです。
– そのフォルダーに入ると拡張子HEXのファイルが多数並んでいます。この中からC-H-40に対応するものを探します。
– C_H_40_REV16_74.HEX(推奨は16_73です)というファイルをクリックするとファイルの中身が表示されます。
– 右上のRawボタンを右クリックして”リンク先を別名で保存”を実行します(Chromeでの例)。

[ ファームウェアのフラッシュ ]

— 内容が古くなっていますので一番上のリンク先を参照願います —
再びBLHeli Configuratorに戻ります。
– もしESCの状態が表示されていなければRead Setupを押します。
– “FLASH FIRMWARE”を押す。
– “Select File Manually”を押し、上でダウンロードしたファイルを選択。
– これを各ESCに対して実行する。

以上でRPMフィルターを設定する準備が出来ました。RPMフィルターの設定例もYouTubeで沢山見つかると思いますので、自分に合うものを探します。私の設定例も以下に書いて起きます。最低限必要なことだけです。

[ BetaflightのRPMフィルター設定 ]

— 内容が古くなっていますので一番上のリンク先を参照願います —

Betaflight 4.1以上が導入されていることが前提です。


RPMフィルターを有効にするための必須項目です。
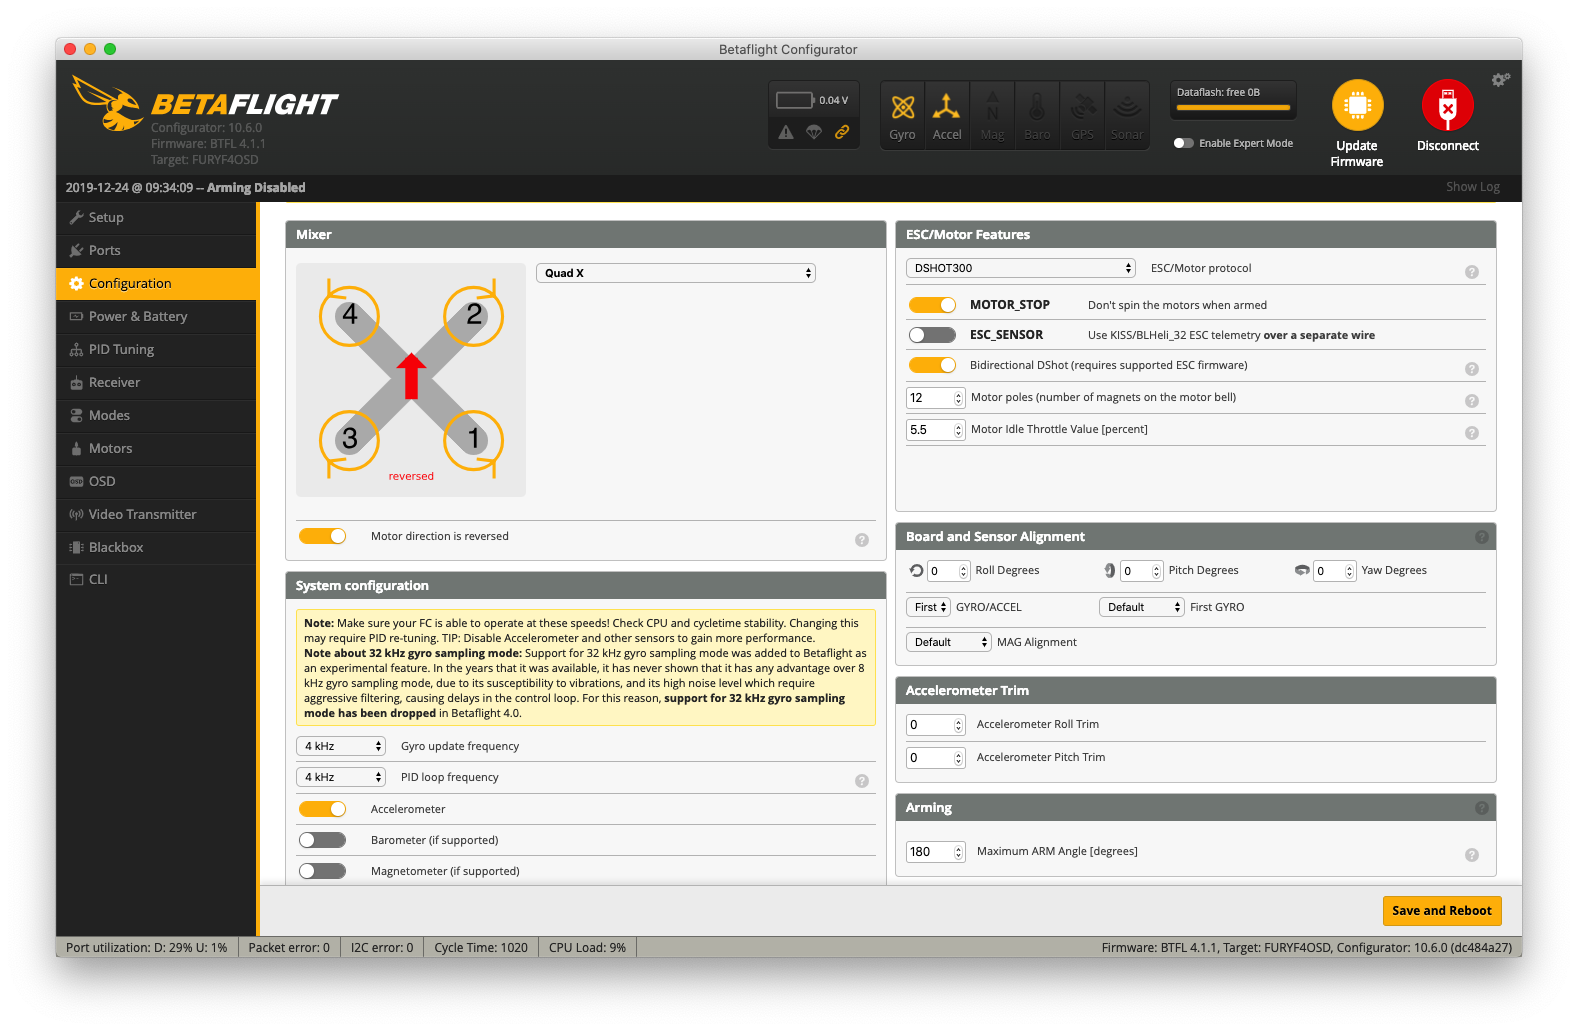
– Gyro/PID Loopを共に4 KHzにする。 (最近のファームだと8K/4K)
– ESC/Motor protocolをDSHOT300にする。
– Bidirectional DShotをオンにする。
– Motor polesを実際のモーターに合わせる。モーターベルに磁石がいくつ付いているかを実際に数えて、その数値を設定します。
– CLIにて”set scheduler_optimize_rate = ON”と”save”を実行する。


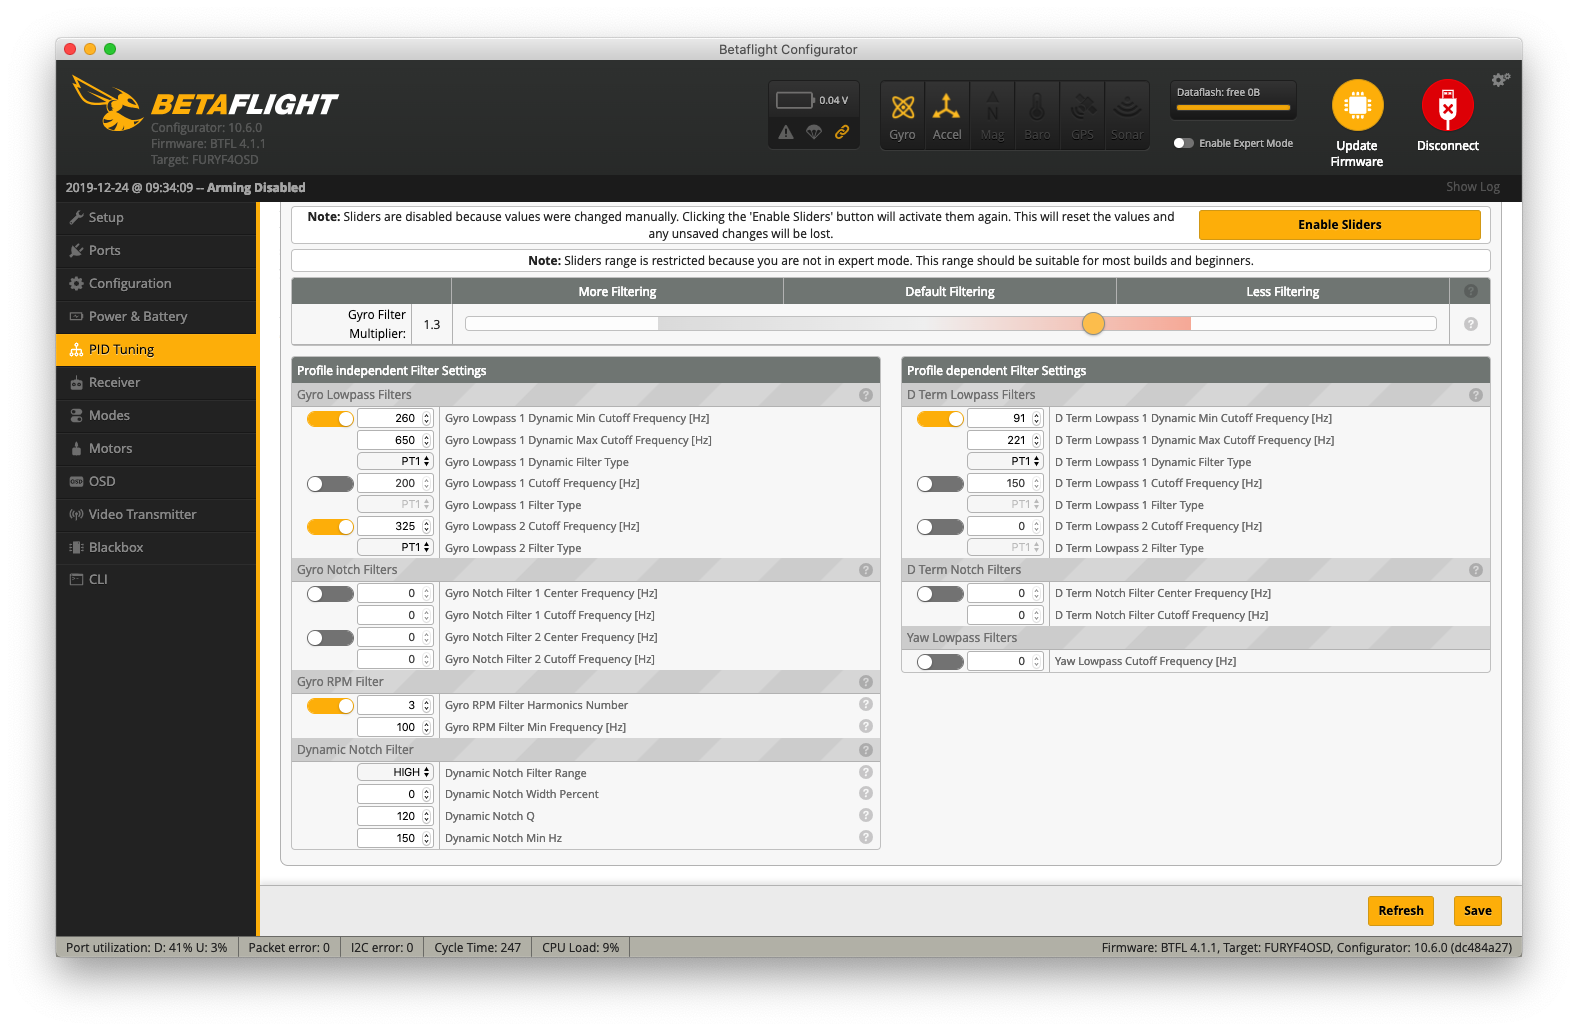
– Gyro RPM Filterがオンになっていることを確認。
– Dynamic Notch Filter/Dynamic Notch Width Percentを0にする。

[ 確認 ]

— 内容が古くなっていますので一番上のリンク先を参照願います —

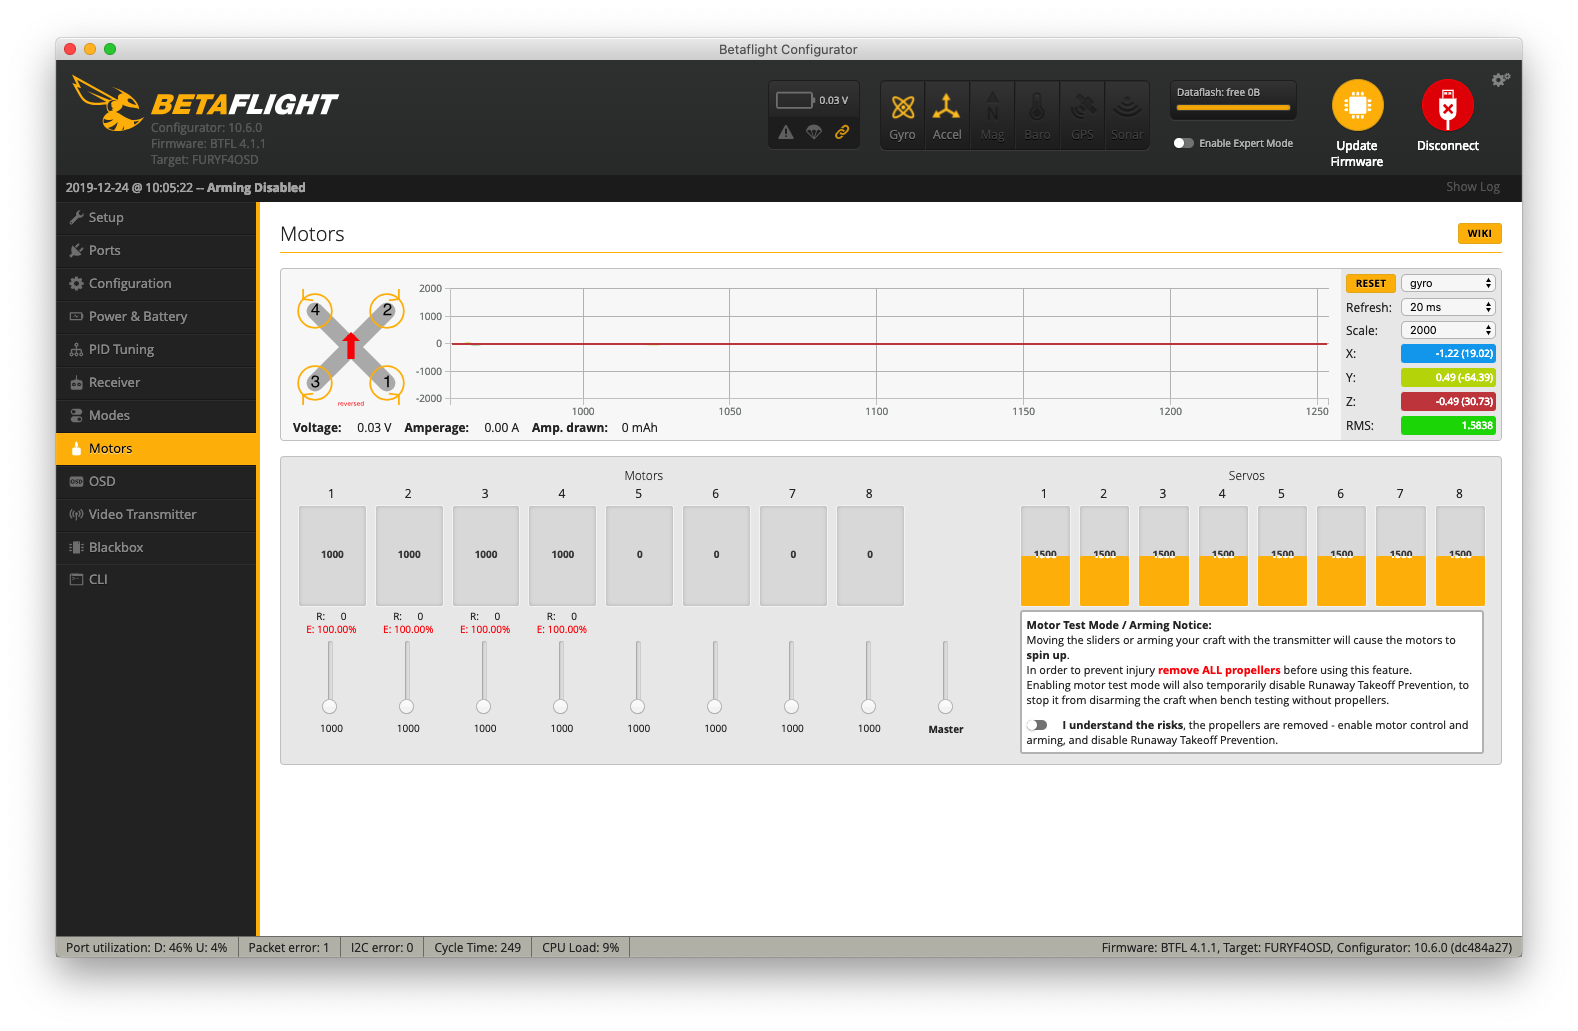
Betaflight ConfiguratorのMotorsタブを表示します。リポを接続していない場合はESCは稼働していませんので上のように各モーターの下に赤字で”E 100%”と表示されるのが正常です。


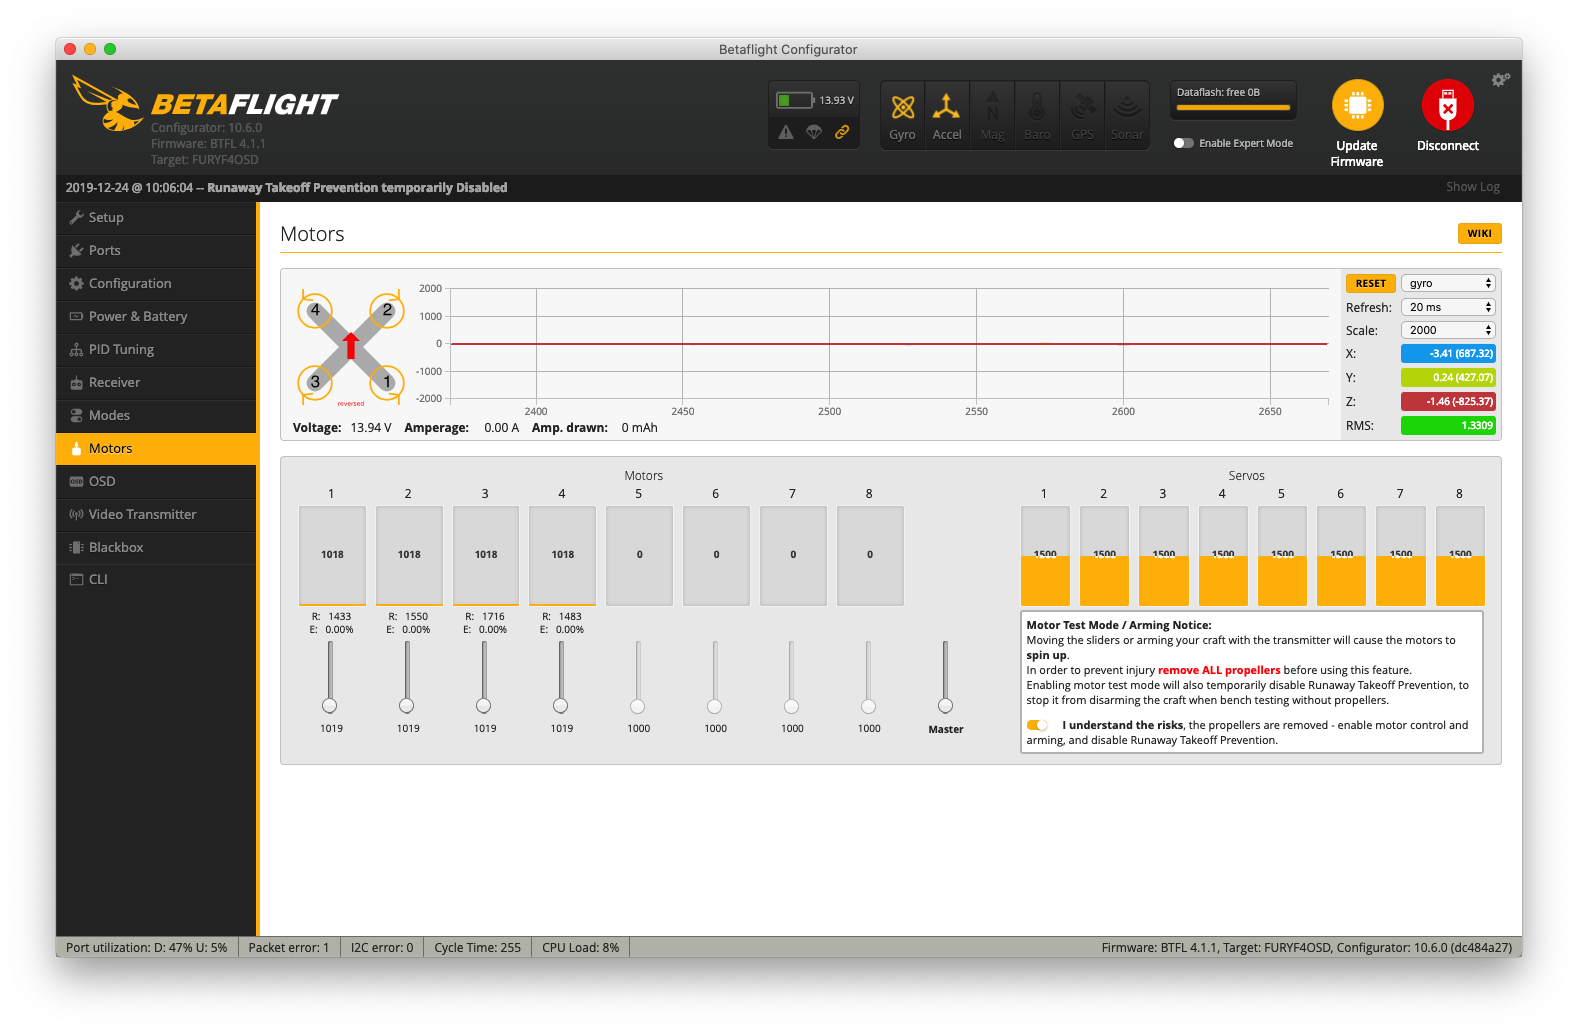
リポを接続しモーターを回転させてみます。R:のところに回転数が表示され、E:のエラーが0.00%ならば完成です。

おまけ。RPMフィルター適用後のテスト飛行。プロペラとかボロボロなので、ちゃんと飛ぶかどうかの確認くらいにしかなっていません。


この投稿をInstagramで見る


Nobumichi Kozawa(@nkozawa)がシェアした投稿 –

DJI Digital FPV SystemのAV-INの不具合 at v01.00.02.00

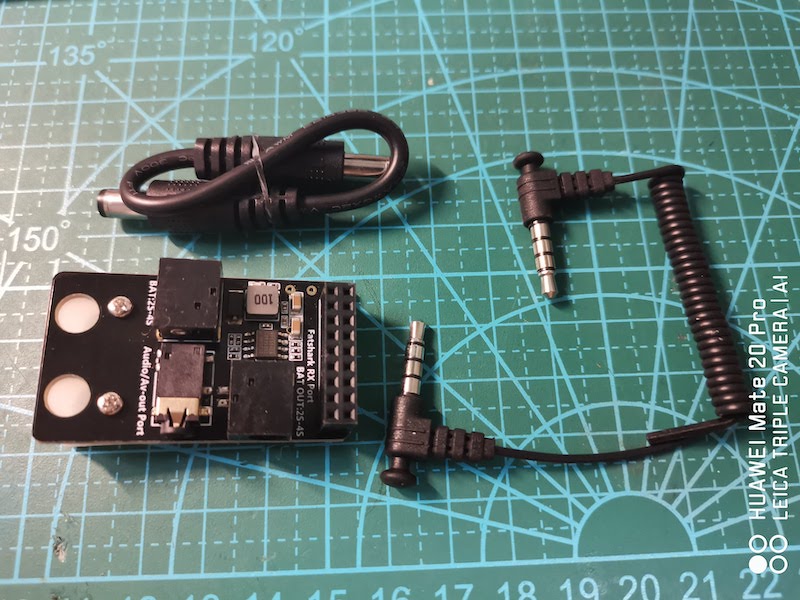
DJI Digital FPV Systemのファームウェア v01.00.02.00の目玉のひとつはAV-IN、アナログ入力の改善です。画像のレーテンシーが劇的に改善し、DVRでのアナログ映像の録画が可能になりました(しかもFatsharkより良い録画になるらしい)。もう完全に実用レベルと言えます。それに加えて本体の改造を行うことなく受信機の取り付けが可能な安価なアダプターも見つかりました。もうこれは試すしかありません。

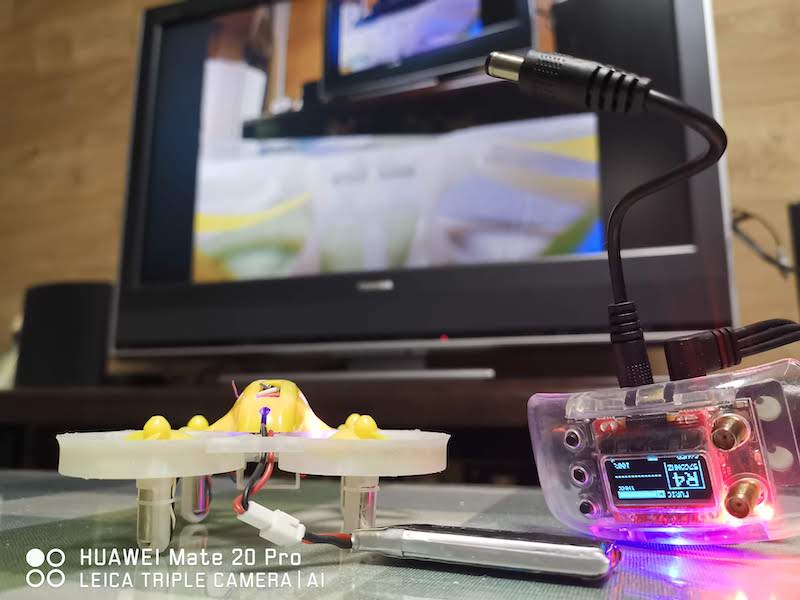
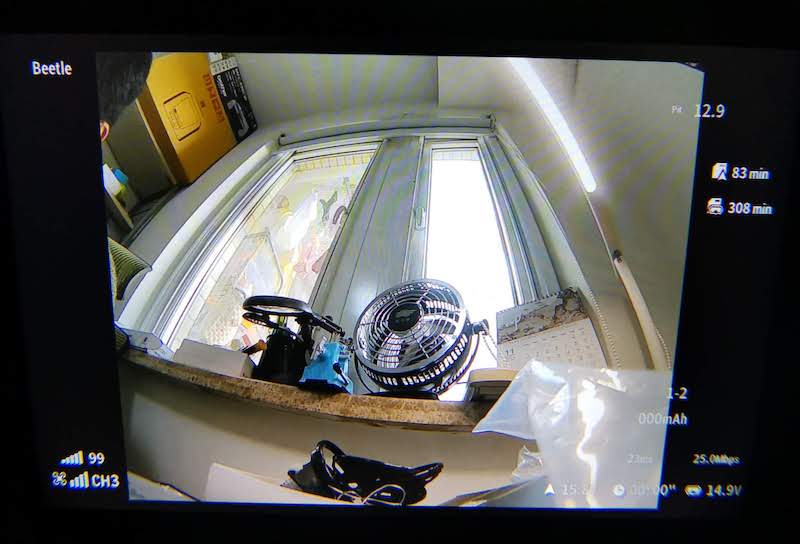
ところがゴーグルに接続しても何も表示されません。ノイズすら無いただの黒い画面のままです。アダプターが機能していることはテレビに接続して確認できました。

色々テストしてみると、どうみてもゴーグル側の問題です。分解してアナログ入力の導通までチェックしケーブルの再接続までしましたが解決しません。分解しながらリセットとかファームウェアの再導入も試そうと考えていました。その翌朝、Facebookのユーザーグループにv01.00.02.00に更新後にAV-INが使えなくなる現象はリセットを2回かけると直るという投稿がありました。わたしの場合はv01.00.02.00以前にはアナログ入力を試していなかったので分かりませんが、ファームウェア更新時の問題のようです。

リセットはゴーグルのメニューの

Settings->Device->Reset All

で行います。これを2回行う必要がありました。もしFacebookの投稿を見ていなかったら2回必要なことには、なかなか気づかず解決までの時間がさらに必要だったと思います。リセット後にAir Unitへは再リンクは必要ないですが、色々と設定が戻っているので見直しは必要です。

DJI FPV導入後はデジタルでばかり飛ばしていましたが、これでアナログの機体も復帰できます。

以前からBetaflight ConfiguratorのAdjustmentsページを利用してスイッチでRate Profileの切り替えを行っていました。ほぼディフォルトなものと強めのRateを切り替えています。Adjustmentsページの設定は今ひとつ分かりづらく、なんとなく設定してみたところ動いた設定方法を長らく踏襲してきました。

Betaflight 4.1にしてから、このスイッチによる切り替えがうまく行っていませんでした。検索してみると4.1RC5に対してissueとして取り上げられていました。

Adjustments broken in 4.1RC5 #8997

わたしの現象もこれに当てはまります。これはBetaflightの問題ではなく設定方法の問題でした。

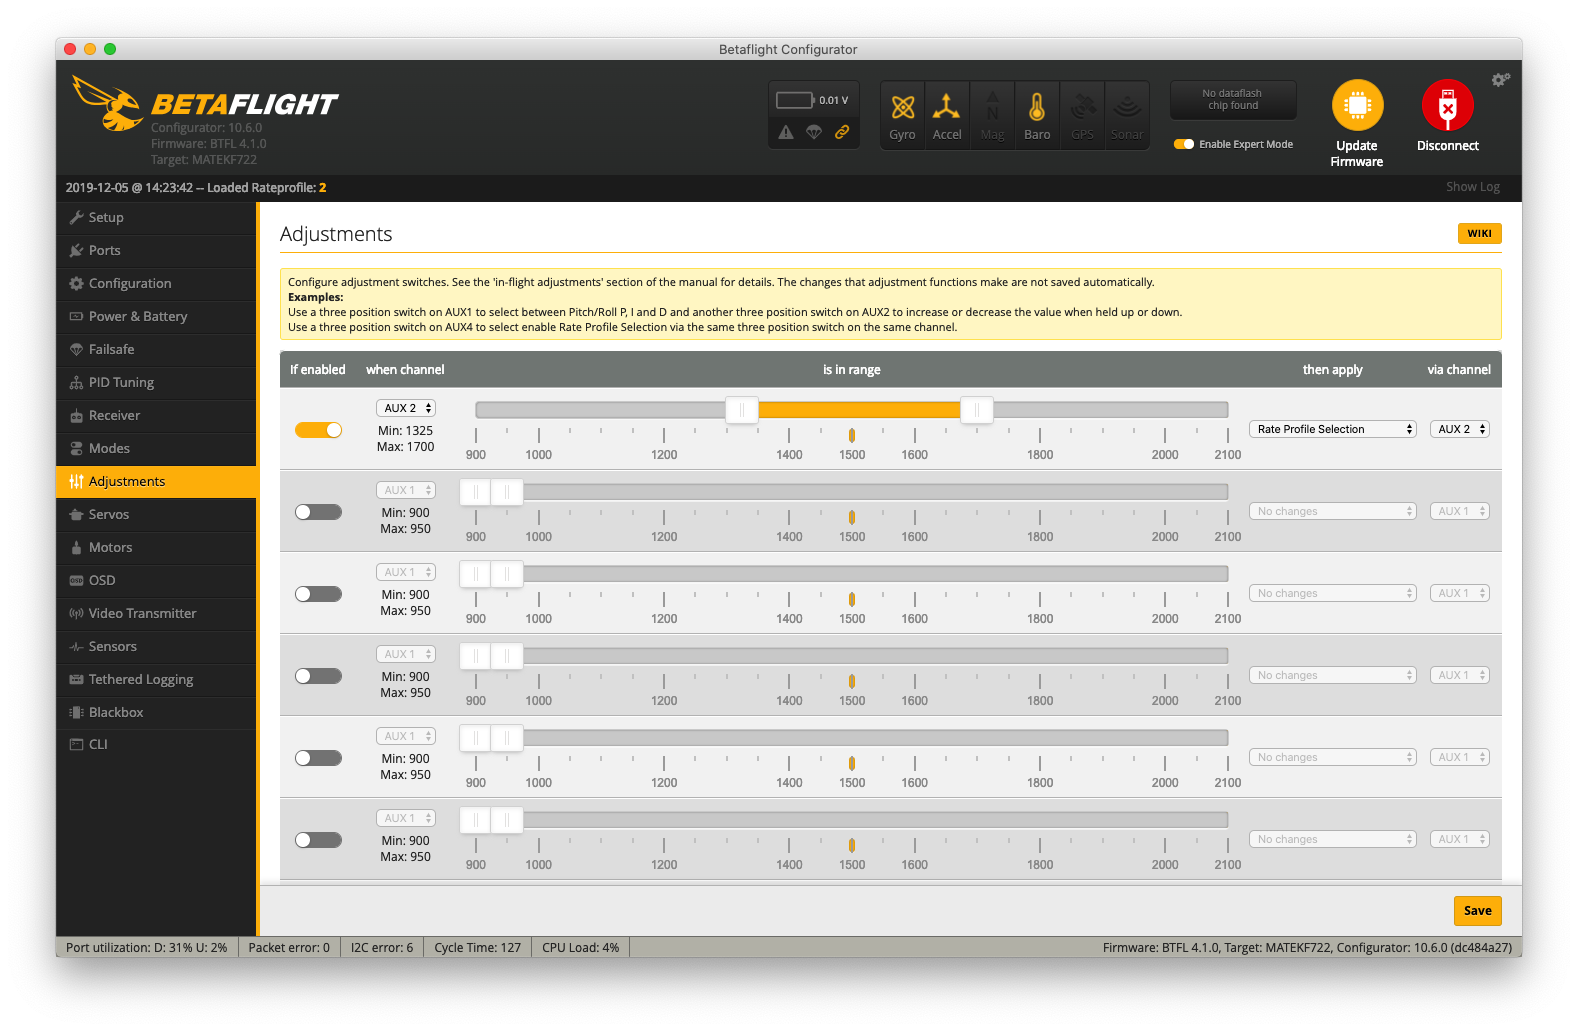
自己流で設定した画面は次の通りでした。

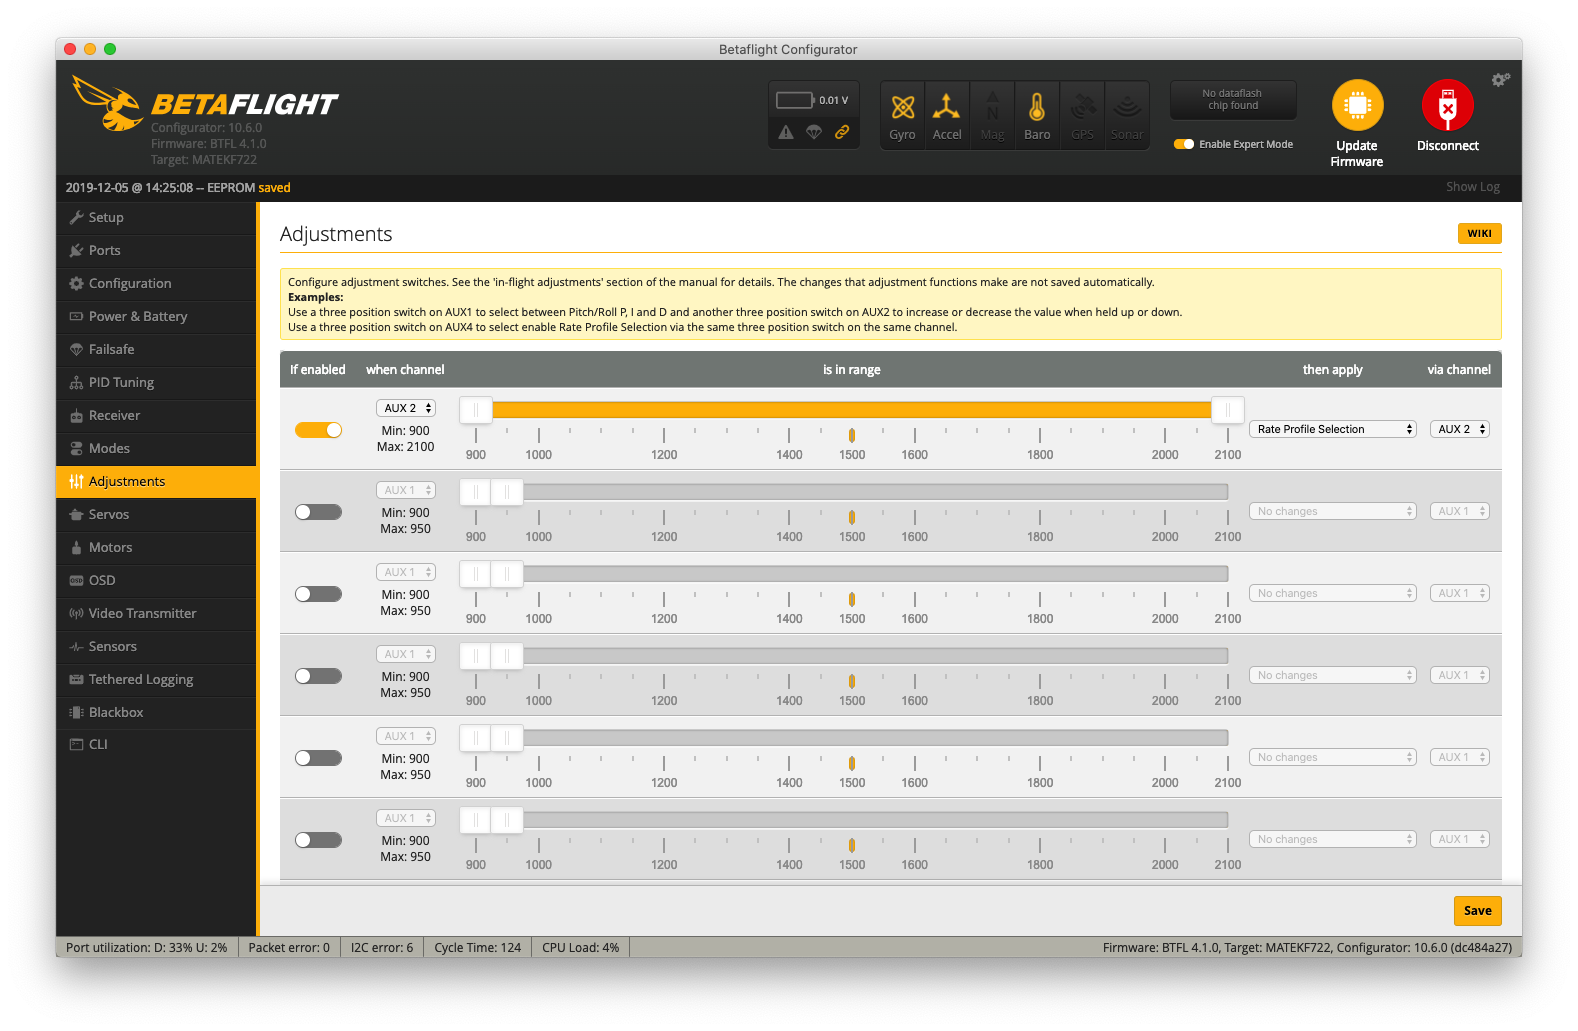
これを次のように変更して目的の機能が働くようになりました。

いまだ、この設定がどういう意味なのかは分かっていません。が、これで3ポジション・スイッチでRate Profileの1/2/3が切り替わります。

標準OSD対応DJI Digital FPV Systemファームウェア v01.00.02.00

DJI Digital FPV Systemで一番困っていたことは従来からのRC(送信機)を使用したときに電波の強さをあらわすRSSIが視覚的に確認できないことでした。これが最新ファームウェア(2019/12/02公開 v01.00.02.00)にて解決しました。もともと飛行中にゴーグルで視覚的に確認できる機体からの情報はバッテリー電圧くらいしかありませんでした。

新しいファームウェアにより一般的なOSD準拠の仕様が追加されました。DJI側はCustom OSDという設定をオンにするだけで、あとはBetaflightの標準的な方法でOSDを設定すれば良いです。

リリースノートによると合計で24個のOSDアイテムがサポートされているとのことです。24個は十分でしょう。ただし、表示できないアイテムがあります。わたしが気がついたものは以下の通りです。

Warnings
Timer 2
Link Quality
RSSI dBm value

これ以外にも各所で報告されている話によるとGPSで座標や衛星数は出せるがホームを表す矢印が出ないとのことでした。あと、アイテムの表示位置の設定もやや怪しいです。

WarningsとかGPSホームはすぐにでも対応してほしいところです。

前のバージョンからゴーグルでの録画にDJI独自のOSDが字幕として記録されるようになりましたが、これについてはCustom OSDは対応していないように思います。

DJI Digital FPV Systemのゴーグルについて

DJI Digital FPV Systemについて色々と書いてきましたがゴーグルについて何も感想を書いていなかったことを思い出しました。かなり今更ではありますが思いついたことを書いておきます。

[ 光漏れ ]
なかなか顔にビッタリとフィットするゴーグルには出会ったことがありません。よく見ると隙間から外の光が見えていますが、わたしはまったく気にしたことはありません。

[ 電源コード ]
ゴーグル側のプラグは外れやすいです。ケーブルをストラップの金具の下を通せば飛行中に外れたことはありませんが、テーブルの上から持ち上げていざ飛ばそうとするときに外れてしまい再起動ということは何度かありました。


オンナノコズで有名な増田さんの真似をしてタイラップで固定しました。

[ メガネ ]
近眼なわたしはメガネを付けたままゴーグルを使用しています。概ね問題なしです。Fatsharkだと補正レンズは必要ですし、ゴーグル付ける前にどこかにメガネを保管しなければならなかったので、かなり便利になりました。
最近になってDJIストアで補正レンズの販売も始まりましたので、メガネをかけたままでは窮屈と思う人は補正レンズを別途購入するのもありです。

[ 画面 ]
画面が大きいのは有り難いです。Fatsharkの時は小さな窓から見ている感じでした。それでも飛ばすのに困ることはありませんでしたが、同じテレビを見るなら大型画面が快適なのと同じです。高解像度デジタル画像と相まって、いろいろなものが見えます。それでも、あちこちぶつかるのは腕のせいです。

[ 大きい ]
昔ながらのボックスゴーグルほどではないですが、やはり筐体が大きいです。ゴーグルを使用しない時に上にずらして頭の上に載せておきたいのですが、うまく行きません。仕方なくテーブルに置くのですが、バッテリーがポケットに入ったままで電源ケーブルを引っ張ってゴーグルをテーブルから落としたりしています。海外のビデオでFastsharkみたいに小さなバッテリーをストラップに付けているのを見かけるので、そのうち真似して見るかも。

DJI FPV Systemのカメラ破損

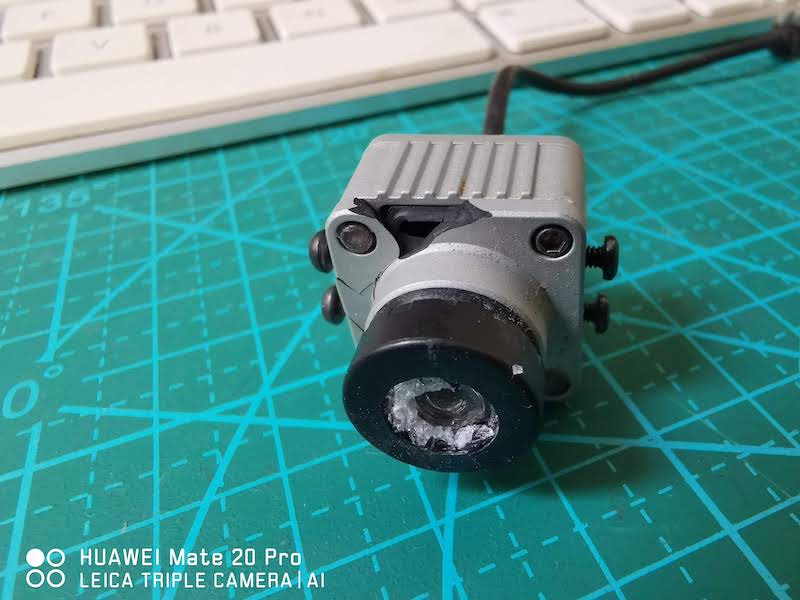
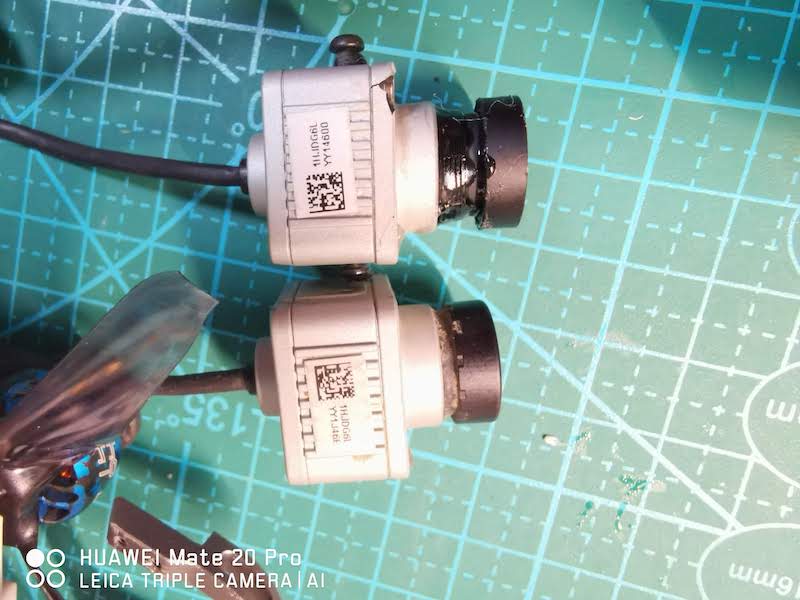
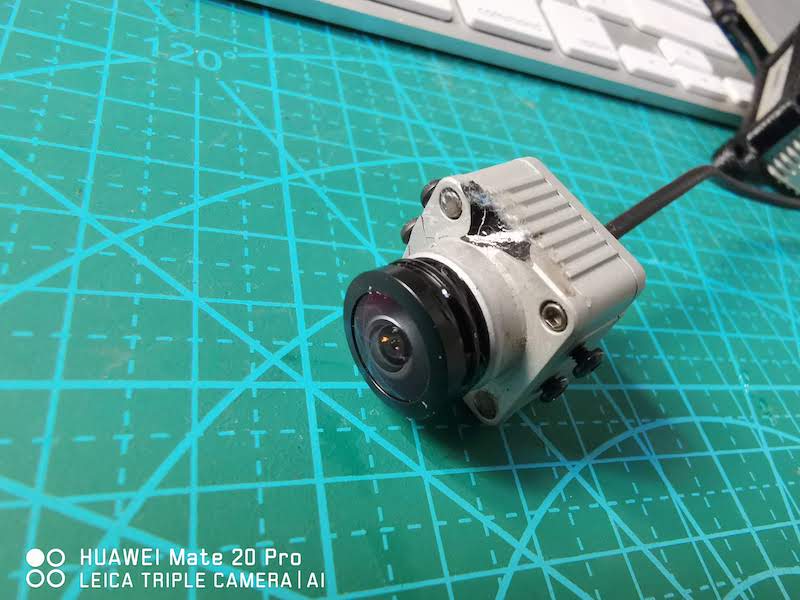
DJI Digital FPV Systemのカメラを壊しました。レンズだけではなくてカメラのケースも割れてしまったので、最初はDJIにカメラを発注しましたが、一週間たっても発送されません。そうこうするうちにFacebookのユーザーグループで交換レンズについての投稿がありました。わたしの破損したカメラも筐体が割れているもののセンサーなどは無事です。ということで割れた筐体は瞬間接着剤とUVレジンでなんとかして、レンズを交換することにしました。

レンズの形状は一般的なものなので、ねじ込み部分がM12であれば使用できます。ただしFOVや物理的な大きさはレンズによって違います。

– Caddx: Special lens for turtle V2
手持ちのM12レンズであるCaddx Tutrtle用のガラスレンズを試してみました。

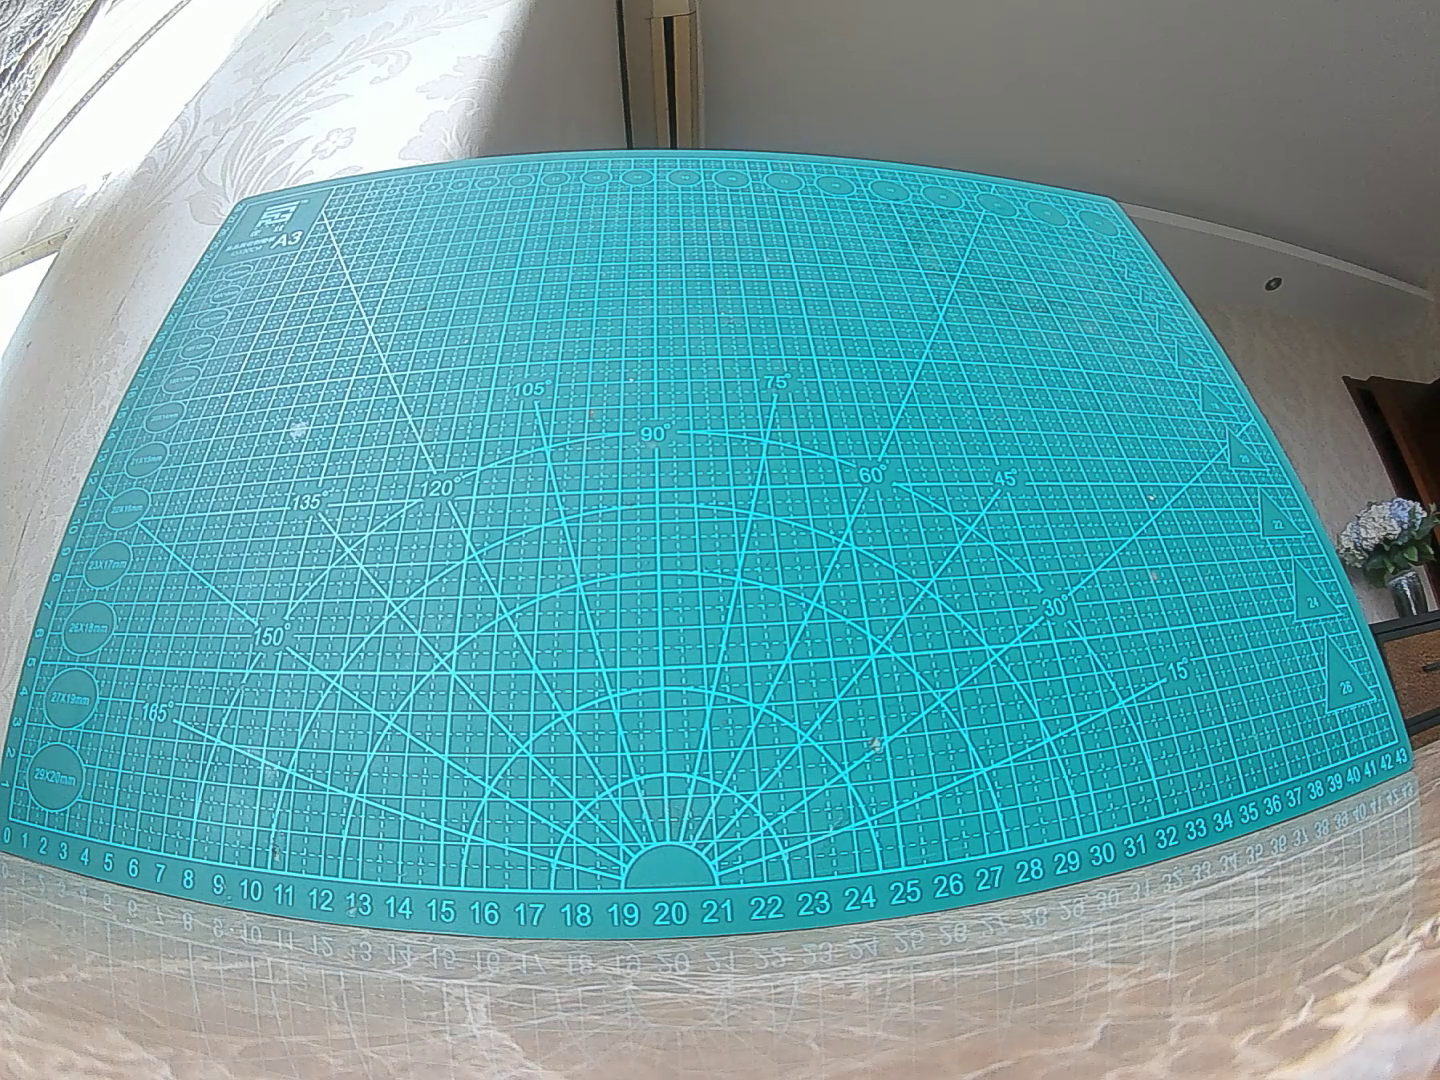
DJI Original Lens

DJI Original Lens

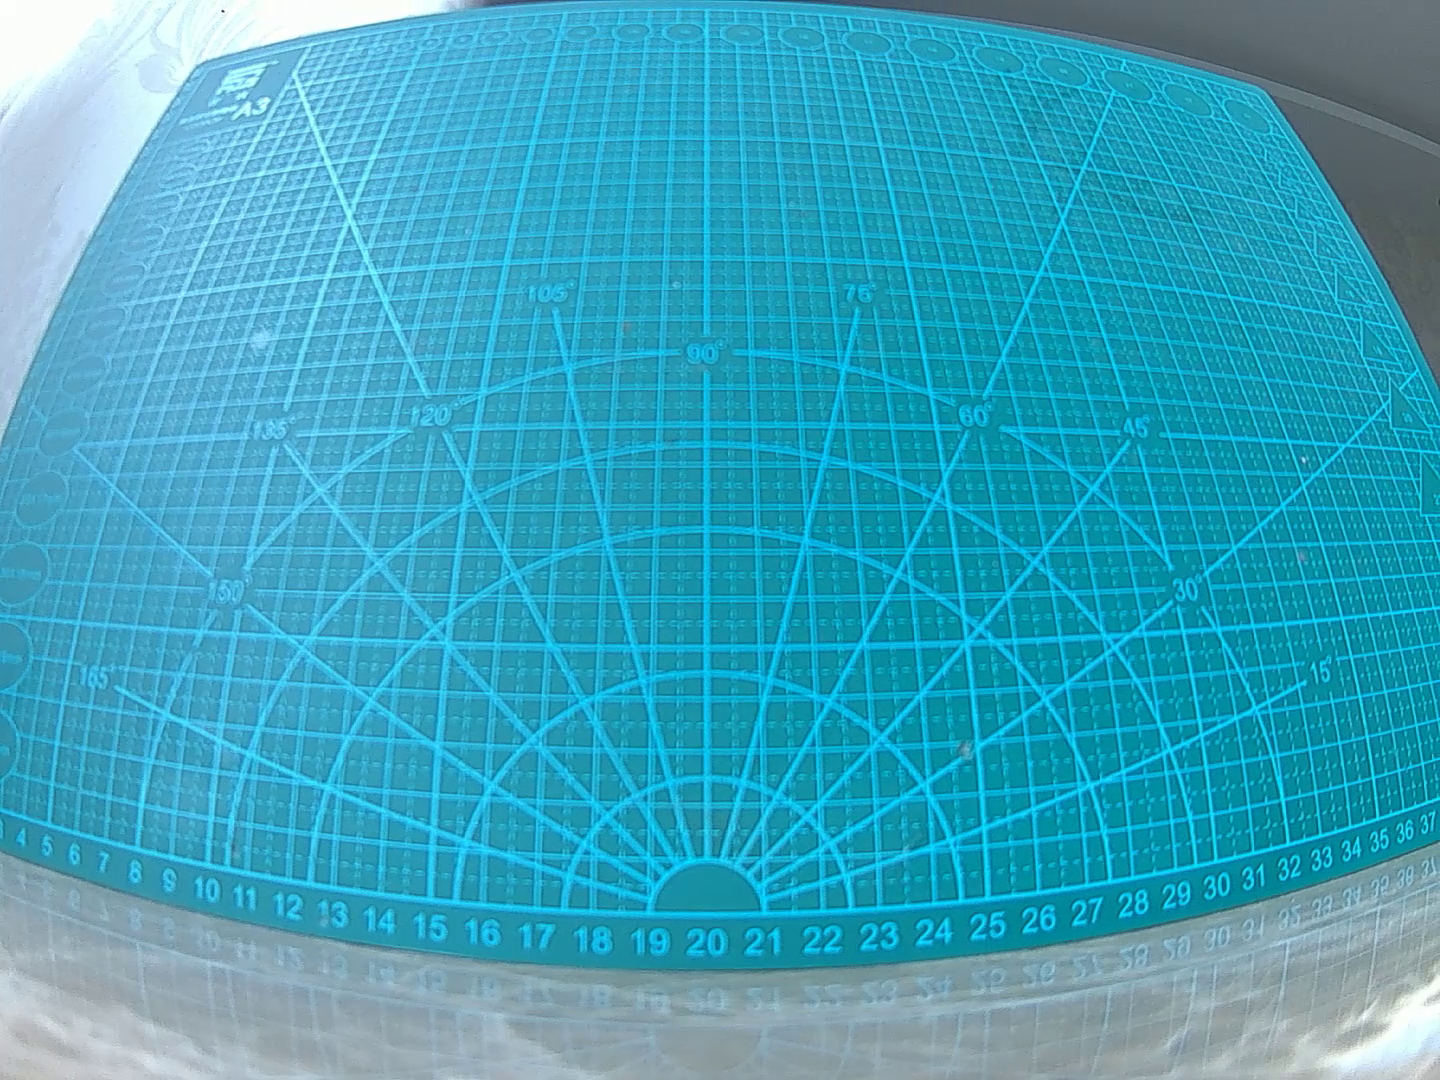
Caddx Turtle Glass Lens

Caddx Turtle Glass Lens

FOVがオリジナルよりかなり狭いです。飛行に関してはカメラにこだわりの無いワタシ的には問題なしですが撮影した動画の見た目が変わるのは少し気になります。

またレンズが長いのでオリジナルよりかなり飛び出した感じになります。緊急時に使う感じです。

– Lens for RunCam Split Mini 2/Split 2S/Split 3 Micro
RH-22という型番のレンズが調子良いのではないかと聞いたので取り寄せてみました。FOVはわずかに狭いくらいで比べてみないと分からない程度です。

Runcam RH-22 lens

Runcam RH-22 lens


レンズも短いのでオリジナルとほぼ同じです。レンズにロック用のプラスチックリングが付属していますが、それを使うとピンとが出ません。仕方なくUVレジンで固定しています。この状態でバッテリー6本ほど飛ばしましたが問題ありませんでした。

– RunCam RC18G FPV Super FOV Lens for DJI FPV camera, Phoenix and Swift 2
上のテストを行っている間に、なんとRumcam RC18GというSuper FOVレンズがDJIにも使えると表明されました。まだ入手していないのでレビューは出来ません、上のRH-22に問題があれば試すつもりです。

DJI FPV関連記事リンクはやめてサプカテゴリーDJI Digital FPV Systemを作りました。

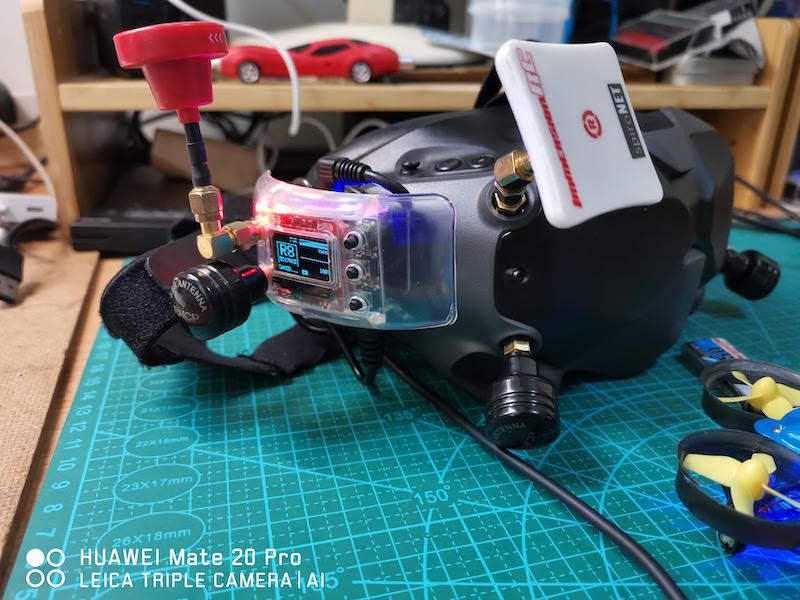
確信のある話ではないのですが、DJI FPVシステムのアンテナを変更した方が調子が良いという話が散見されます。少なくともゴーグルにはパッチアンテナをひとつ付けた方が良いという人も居て、まずは手持ちのパッチアンテナをゴーグルに付けました。

[ ゴーグルのSMAコネクター ]
DJIゴーグルのアンテナコネクターはSMAですがFatsharkなどとはオスメスが反対になっています。オスメス変換コネクターを用意してImmersionRCのパッチアンテナをひとつだけ付けて2ヶ月ほど気持ちよく飛ばしていました。

[ LHCP ]
ところが、ある時、DJI FPV SystemのアンテナはLHCP(左旋偏波)であるとの記述を見つけました。疑り深い私は実物も確認。

確かにLHCPに間違いないようです。

市販の5.8GHzのアンテナの多くはRHCP(右旋偏波)です。手持ちのアンテナもほとんどRHCP、先のImmersionRCのパッチアンテナもRHCPです。それを付けて気持ち良くで飛ばしていたので、わたしの飛ばし方ではなんの差異もないという証拠ではあります。それでも、オリジナルと違う何かをしたいという欲求を満たすべく機体側も含めて全アンテナを交換し、RHCPに統一しました。これで距離が伸びたかどうかは。まったく検証はしていません。

[ 関連記事 ]
DJI FPV関連記事の新規リンクはやめてサプカテゴリーDJI Digital FPV Systemを作りました。

– DJI Digital FPV Systemの録画モード
– DJI FPV SystemのRC、送信機を使用した感想
– DJI Digital FPV Systemのケーブルの代替品
– DJI Digital FPV Systemの実装
– DJI Digital FPV SystemとAnalog VTXの干渉について
– DJI Digital FPV System実機での地域設定
– DJI Digital FPV Systemの地域毎の設定
– DJI Digital FPV Systemの日本での発売は近いのか?
– DJI Digital FPV System
– DJIの新しいFPVシステム!

プロップウォッシュ軽減のPIDチューニングに挑戦してみた

PIDチューニングについては、いつかは自分でちゃんと調整してみたいと思っていましたが、色々と面倒くさい感じがして手つかずでした。Betaflight4.1になり、スライダーによるチューニングが出来るようになりました。これならば出来そうな気がします。

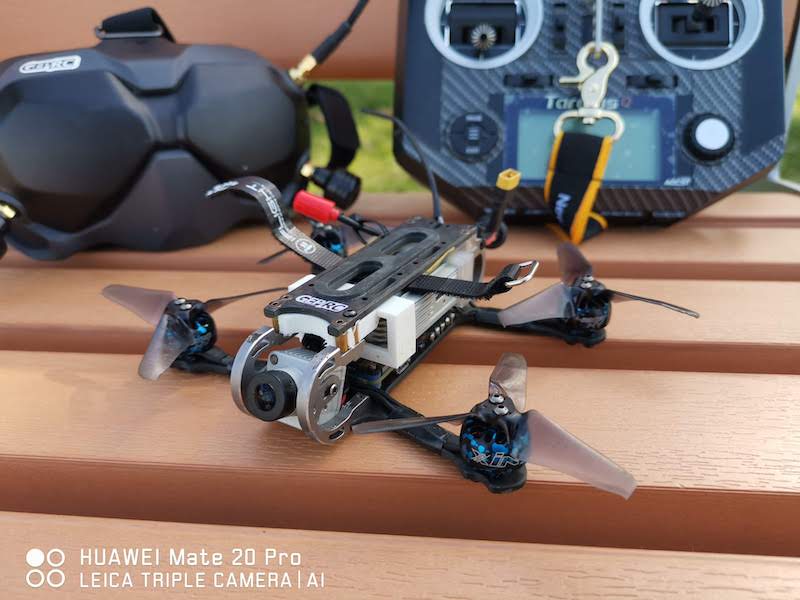
対象とする期待は軽量DJI FPV機で、スペックは以下の通りです。

DJI Digital FPV System
GEPRC Cygnet 3 frame mod
 3D print data for DJI Air unit mount
iFlight Succe-X E Mini F4 35A Flight Stack
TBS Crossfire Nano RX
XING 1404 4600KV
EMAX Avan Mini 3x2.4x3
Weight: 246g (including battery)

Betaflight 4.1を導入し、フィルター/PIDとも既定値で安定して飛行出来ました。ただし、急激なターンやダイブからの引き起こしでプロップウォッシュのためブルブルと震えます。コントロールを失うほどではありませんが、動画を見ていて気になるくらいの酷さではあります。今までだと、スロットルを気をつけて早めに入れるとかで対処しているところですが、この現象の改善を試みることにしました。

間違いなく効果はありましたが、軽くYouTubeなどで情報を収集して実施しただけなので正しい方法とは限りません。何かしら参考になれば幸いです。

[ 現状把握 ]
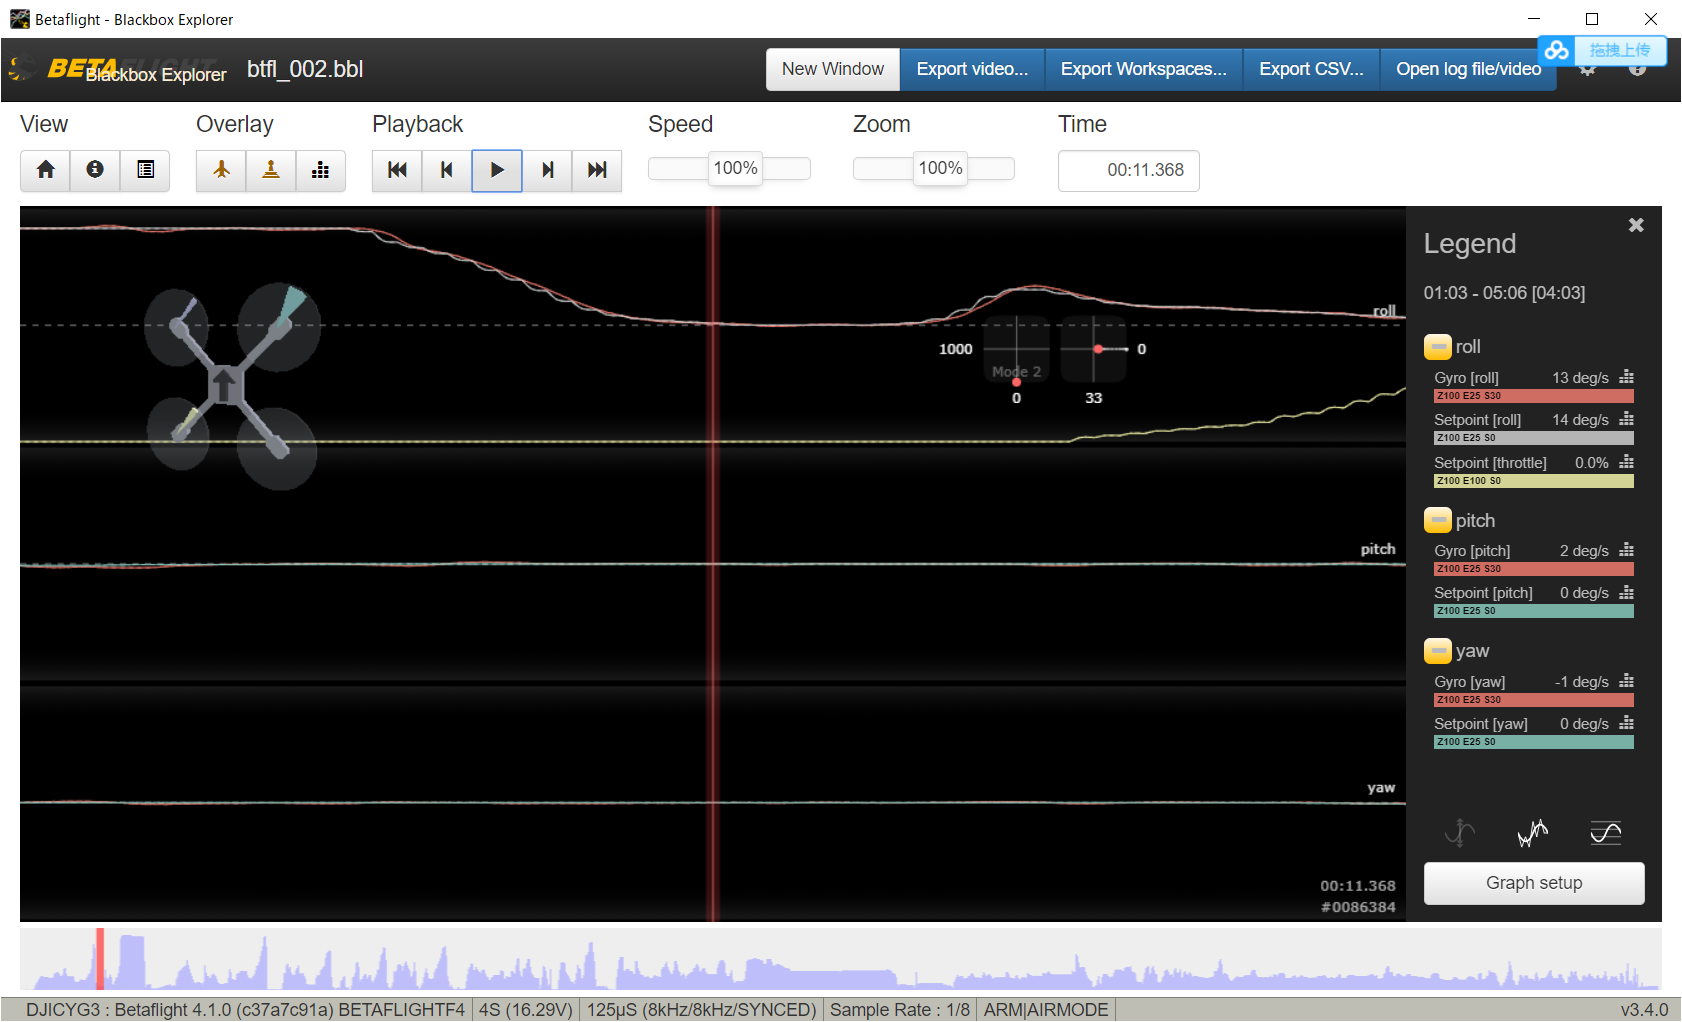
飛ばしてみたフィーリングはかなり良いのですが、ブラックボックスでも確認してみます。

ログの検証経験が少ないので確実なことは言えませんが、急激なスティック操作においてもsetpointに対して十分にgyroは追従しているように見えます。

[ RPMフィルター ]
どうせならばと話題のRPMフィルターも導入しました。使用しているESCはBLHeli_Sなので有料ソフトのJESCを導入しています。
-> BLHeli_S用の無料ファームも出ました。
YouTubeなどでRPMフィルターのセットアップはたくさん見つかります。追加のフィルター設定も色々とガイドされていますが、わたしはDynamic Notch Filterだけを既定値から変更しました。既定値では、それぞれMEDIUM/8/120/150のところをMEDIUM/0/200/90にしています。どこかの情報を参考にしただけで根拠は薄いですが、少なくともRPMフィルターを使う場合はdyn_notch_width_percentは0(ダイナミックノッチフィルターを2つから1つにする)で良いようです。

[ フィルターの設定 ]
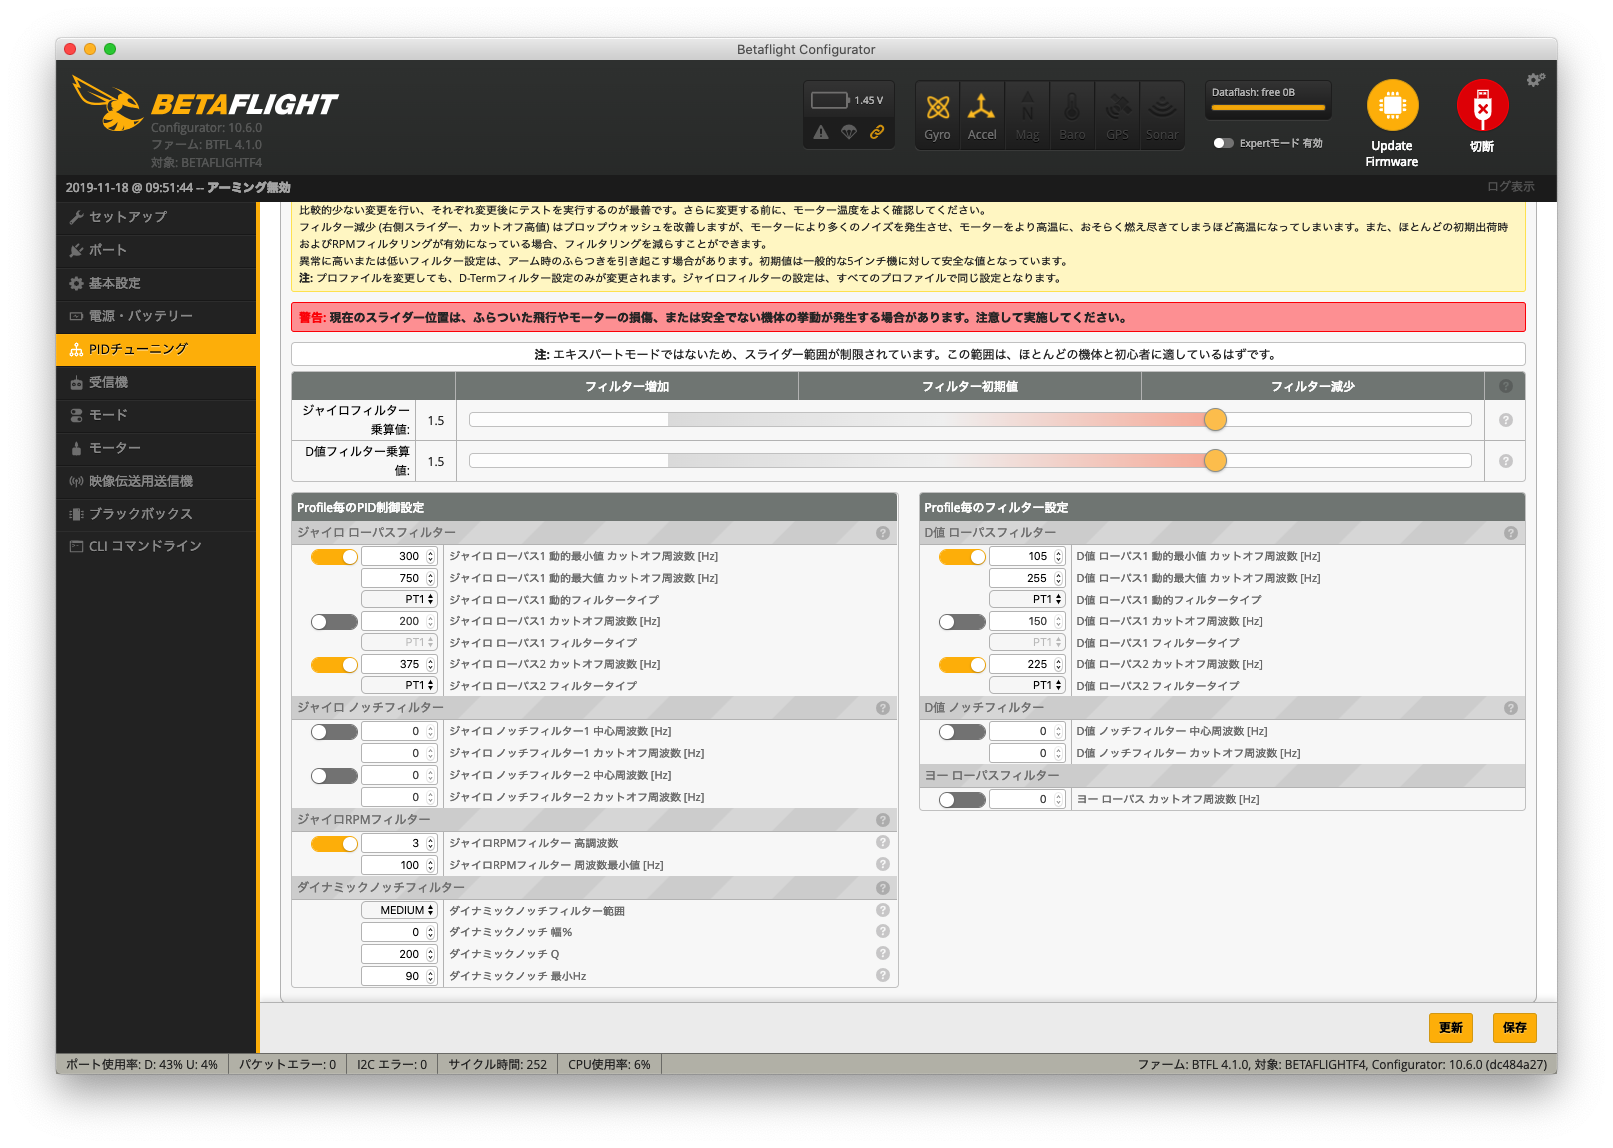
目的はフィルター設定を軽くしてプロセッサーの負荷を軽減しレスポンスを良くすることです。それによりプロップウォッシュにより良く対処することもできます。フィルターのスライダーを動かしては実際に飛行し異常を感じないかモーターが加熱しないかを確認しながらフィルターを軽くしていきます。

ジャイロフィルターとD値フィルターを同時に動かして試してみました。Expertモードを使わない最低値である1.5まで下げても問題はありませんでした。もっと下げられるかも知れませんが、このくらいにしておきます。
プロップウォッシュについては、これだけでは改善されませんでした。

[ PIDの設定 ]
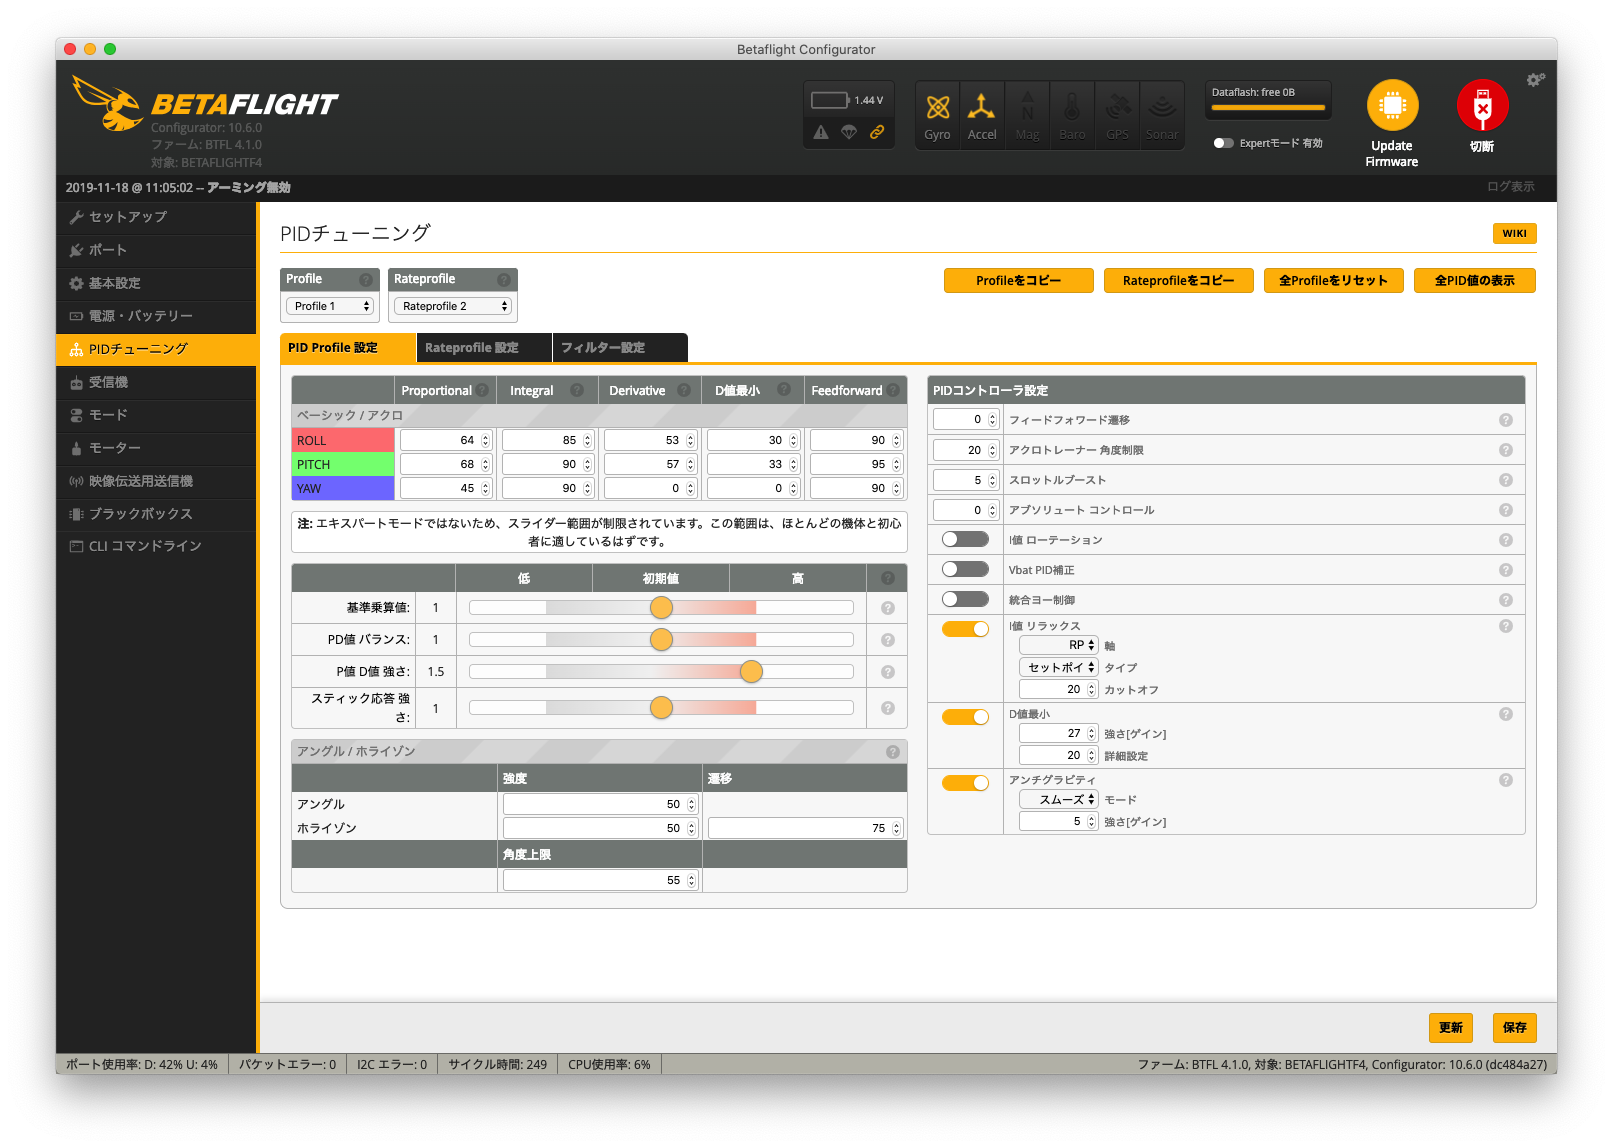
今回はプロップウォッシュへの対処ですのでPDバランスとPDゲインの2つのスライダーだけに注目します。それぞれ別々に強くしたり一緒に強くしたりしながら飛ばしてみました。

この試行錯誤はなかなか難しく時間がかかります。最終的にはP and D Gainのスライダーのみを1.5に強めることにしました。
まだわずかにプロップウォッシュを感じますが、時間的にはるかに短くなりました。チューニング前はブルブルブルと揺れていたのがブルッと感じるくらいになりました。その後もかなり飛ばしていますが、この結果に満足しています。